华为智驾阿维塔车主一年智驾经验呕血总结
作为两辆阿维塔的车主,我这一年来对华为乾崑智驾的体验和总结如下:
一、日常智驾中会“被动”退出的几种情况:
1. 踩刹车会立即退出,语音提示接管。
2. 抢夺方向盘会立即退出,语音提示接管。
3. 时速超过130km且前方有车,会立即提示接管;若无车,则延迟10秒后提示。
4. 解开主驾安全带,延迟10秒后提示接管。
5. 长时间未检测到手握方向盘,先文字提示,后滴滴声,最后提示接管。
特别提醒:高速上使用脱手检测工具时,务必确保睡觉时不会碰到刹车和方向盘。
二、需要主动接管的几种情况:
1. 车速超过60km,前方有低于25cm的障碍物时,建议立即接管。
2. 时速超过40km,遭遇侧方刀片超车或插队时,建议接管。
3. 环岛行驶或车道减少且车辆汇集时,建议接管。
4. 无红绿灯的路口或岔路掉头,对向车辆和行人较多时,建议接管。
5. 标线不清、地面不平、灯光昏暗的道路交汇口时,请主动接管。
三、不宜使用智能泊车的场景:
1. 周边有洼地、陡坡、悬空障碍物时,避免使用智能泊车。
2. 环氧地坪潮湿时,避免使用代客泊车和泊车辅助。
3. 车辆和行人往来密集时,避免使用离车泊车,以防长时间避让导致功能退出。
四、人为接管和驾驶时的注意事项:
1. 人为接管后,车辆主要针对行人和车辆进行制动和避让,撞墙、树、围栏等则不会自动避让。
2. 人为倒车泊车时,时速低于4公里,AEB不会介入,需自行注意,以防剐蹭。
3. 使用泊车辅助功能时,车头雷达扫描计算,不要开得太近,否则车位无法识别,可倒车后重新扫描。
4. 若手机遥控泊车和泊车功能不工作,非老司机请勿尝试自行驶入驶出,剐蹭风险极高。
总结:虽然阿维塔的安全和用料有保障,华为乾崑智驾也值得信赖,但不能完全依赖。了解其工作逻辑和安全上下限,合理使用人机共驾,才是适应中国路况的最佳方案。希望对喜欢阿维塔和华为乾崑智驾的车友有所帮助。
作为两辆阿维塔的车主,我这一年来对华为乾崑智驾的体验和总结如下:
一、日常智驾中会“被动”退出的几种情况:
1. 踩刹车会立即退出,语音提示接管。
2. 抢夺方向盘会立即退出,语音提示接管。
3. 时速超过130km且前方有车,会立即提示接管;若无车,则延迟10秒后提示。
4. 解开主驾安全带,延迟10秒后提示接管。
5. 长时间未检测到手握方向盘,先文字提示,后滴滴声,最后提示接管。
特别提醒:高速上使用脱手检测工具时,务必确保睡觉时不会碰到刹车和方向盘。
二、需要主动接管的几种情况:
1. 车速超过60km,前方有低于25cm的障碍物时,建议立即接管。
2. 时速超过40km,遭遇侧方刀片超车或插队时,建议接管。
3. 环岛行驶或车道减少且车辆汇集时,建议接管。
4. 无红绿灯的路口或岔路掉头,对向车辆和行人较多时,建议接管。
5. 标线不清、地面不平、灯光昏暗的道路交汇口时,请主动接管。
三、不宜使用智能泊车的场景:
1. 周边有洼地、陡坡、悬空障碍物时,避免使用智能泊车。
2. 环氧地坪潮湿时,避免使用代客泊车和泊车辅助。
3. 车辆和行人往来密集时,避免使用离车泊车,以防长时间避让导致功能退出。
四、人为接管和驾驶时的注意事项:
1. 人为接管后,车辆主要针对行人和车辆进行制动和避让,撞墙、树、围栏等则不会自动避让。
2. 人为倒车泊车时,时速低于4公里,AEB不会介入,需自行注意,以防剐蹭。
3. 使用泊车辅助功能时,车头雷达扫描计算,不要开得太近,否则车位无法识别,可倒车后重新扫描。
4. 若手机遥控泊车和泊车功能不工作,非老司机请勿尝试自行驶入驶出,剐蹭风险极高。
总结:虽然阿维塔的安全和用料有保障,华为乾崑智驾也值得信赖,但不能完全依赖。了解其工作逻辑和安全上下限,合理使用人机共驾,才是适应中国路况的最佳方案。希望对喜欢阿维塔和华为乾崑智驾的车友有所帮助。
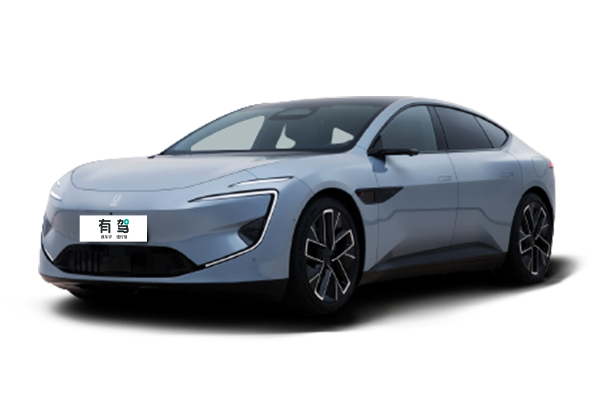
阿维塔12
暂无评论内容
来发布第一条评论吧